אוניברסיטת תל אביב
⚙
מערכת בקרת מנוע מבוססת Arduino בשילוב ממשק Simulink
הדגמת מערכת לבקרת מנוע המופעלת בזמן אמת, ומציגה יישום של זיהוי מערכת ותכנון בקר בסביבת Simulink.
מציג:
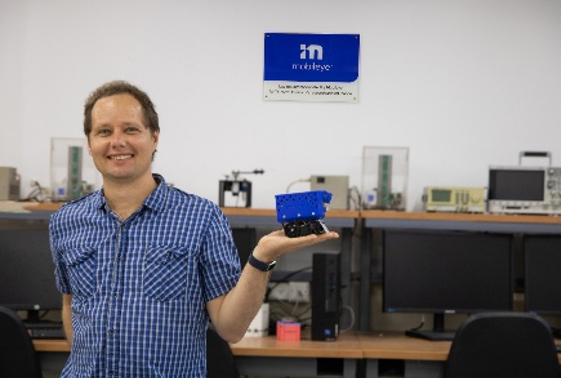
ארקדי רפלוביץ, מהנדס מעבדה, אוניברסיטת תל אביב
דמו לקוח - אוניברסיטת תל אביב | בקרה ומערכות אוטונומיות
זיהוי מערכת ותכנון בקרת מנוע מבוססת Arduino
הצורך / האתגר ההנדסי
גישור על הפער שבין התיאוריה למימוש המעשי בהוראת סטודנטים בתחום הבקרה, באמצעות הקמת מערכת חומרה נגישה, זולה ופשוטה לאינטגרציה חלקה עם סביבת MATLAB ו-Simulink.
הגישה ההנדסית
שילוב של רכיבי חומרה נגישים (Arduino) וחיבורם הישיר ל-Simulink באמצעות ממשק Arduino Simulink הייעודי של MathWorks. בחירת רכיבים זולים עם אינטגרציה לסביבת Simulink דרך ממשק Arduino Simulink ייעודי של חברת MathWorks.
המימוש בפועל:
בדמו תוצג מערכת פיזית לבקרת מנוע המופעלת בזמן אמת באמצעות ממשק משולב של Arduino ו-Simulink. המערכת תקבל סיגנל של מיקום או מהירות רצויה ותגיב בזמן אמת, תוך הצגת תגובת המיקום והמהירות המתבצעת. בסיום ההרצה, מורץ סקריפט אשר מבצע זיהוי מודל מנוע אוטומטי על בסיס הסיגנלים המוזנים המתקבלים מהמערכת עם תכנון בקר אוטומטי והרצת החוג הסגור.
טכנולוגיות מפתח:
MATLAB, Simulink