איך בודקים מכ"ם בתנאי שטח מורכבים, עוד לפני הניסוי הראשון?
הורדת סיכונים (Shift-Left) מוקדמת והאצת V&V לאלגוריתמי עקיבה באמצעות נתונים סינתטיים מבוססי-פיזיקה.
בדמו שהצגתי בכנס Systematics NEXT 2026 בניתי ב-MATLAB Radar Digital Twin: סימולציה מבוססת פיזיקה שמתחילה בנתוני טופוגרפיה ובמודל תלת-ממדי של המטרה, ומסתיימת באותות IQ ריאליסטיים שנכנסים לשרשרת הגילוי של המכ"ם. הרעיון פשוט: להגיע לניסוי השטח עם פחות הפתעות, כי חלק גדול מהבדיקות כבר נעשה קודם, במחשב.
פרמטרי הדמו
הדמו מדמה מכ״ם X-band בתדר 9.4 GHz עם מערך של 8×8 אלמנטים, שמוצב בגני התערוכה בתל אביב, מול רחפן קטן שטס לעברו לאורך 7.5 ק״מ. הטופוגרפיה וכיסוי הקרקע מבוססים על נתונים פתוחים אמיתיים (SRTM ו-ESA WorldCover).
נניח שאנחנו מפתחים אלגוריתמי גילוי ועקיבה למכ"ם ורוצים לבדוק איך הם מתמודדים עם מטרה שנעה מאחורי מכשול בשטח, נעלמת מקו הראייה וחוזרת להופיע, בזמן שהמערכת קולטת גם החזרי קרקע וריבוי נתיבים.
כדי לבדוק את התרחיש הזה בשטח, צריך לתאם ניסוי, להפעיל את המערכת, לדאוג למטרה מתאימה ולקוות שתנאי הסביבה יאפשרו לנו לקבל את הנתונים שאנחנו מחפשים. ואם רוצים להריץ שוב בדיוק את אותו תרחיש, עם שינוי קטן באלגוריתם? לא בטוח שנוכל לשחזר את אותם תנאים.
זו אחת הבעיות המוכרות בתהליכי Verification & Validation של מערכות מכ"ם. ניסויי שטח חיוניים, אבל יקרים, מורכבים ולא תמיד ניתנים לשחזור. הסביבה שבניתי מאפשרת להקדים חלק משמעותי מהבדיקות האלה לשלבים מוקדמים יותר בפיתוח. היא מייצרת נתוני מכ"ם סינתטיים על בסיס מודלים פיזיקליים של הסביבה, המטרה ושרשרת השידור והקליטה.
לא מספיק לדמות מטרה. צריך לדמות גם את העולם שסביבה
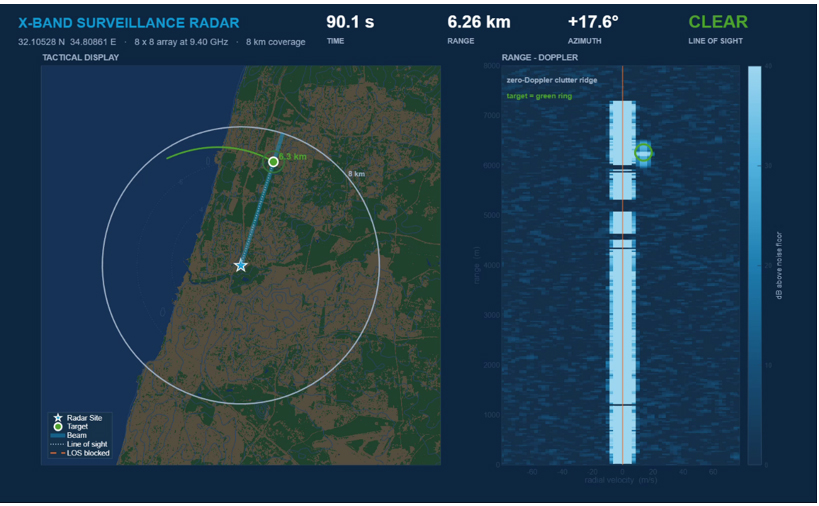
תצוגת הדמו: מכ"ם X-band בגני התערוכה, האלומה וקו הראייה אל הרחפן מעל מפת תל אביב, ולצידם מפת Range-Doppler בזמן ריצה. נתוני כיסוי קרקע: ESA WorldCover ברישיון CC BY 4.0.
כשבודקים אלגוריתם עקיבה באמצעות נתונים סינתטיים פשוטים, אפשר להגדיר מטרה במרחק מסוים, להוסיף רעש ולראות אם האלגוריתם מצליח לעקוב אחריה. אבל מכ"ם שפועל בעולם האמיתי לא רואה רק מטרות.
הוא קולט גם החזרים מהקרקע, מושפע מהסתרות טופוגרפיות, מתמודד עם ריבוי נתיבי התפשטות (Multipath) ועם שינויים בחתך המכ"ם (Radar Cross Section, RCS) של המטרה כתוצאה מהתנועה והזווית שלה ביחס למכ"ם. כדי לייצר נתוני בדיקה ריאליסטיים יותר, התחלתי דווקא מהסביבה הגיאוגרפית.
השתמשתי בנתוני גובה דיגיטליים (Digital Elevation Model, DEM) כדי לייצג את הטופוגרפיה, ובעזרת Mapping Toolbox חישבתי מהם את תנאי קו הראייה (Line of Sight, LOS) בין המכ"ם למטרה.
לצד ההסתרות הטופוגרפיות, שילבתי מודל Two-Ray Multipath שמתחשב בנתיב הישיר של האות ובנתיב נוסף המוחזר מהקרקע, וכן מודל קלאטר שבו לכל סוג כיסוי קרקע (מים, שטח בנוי, צמחייה) יש מקדם החזר (Reflectivity) משלו. כך מתקבלת סביבת בדיקות שבה התנהגות המכ"ם מושפעת לא רק ממיקום המטרה, אלא גם מהתנאים הפיזיקליים של השטח שבין המכ"ם למטרה.
מטרה שנעה במרחב משנה גם את חתך המכ"ם שלה
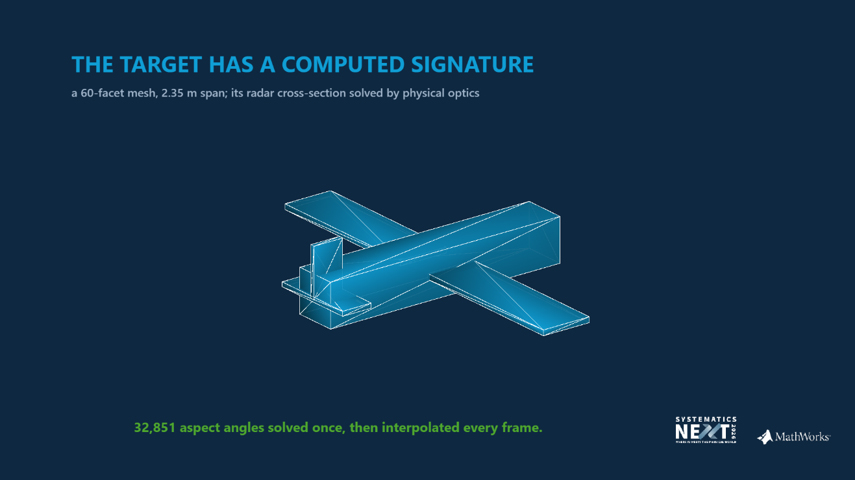
מודל המטרה. ה-RCS חושב מראש בשיטת Physical Optics לכל זוויות הצפייה, ובכל פריים נשלף הערך המתאים
השלב הבא היה לדמות את האופן שבו המטרה עצמה מחזירה את אות המכ"ם.
במציאות, חתך המכ"ם של מטרה אינו ערך קבוע. הוא תלוי בגיאומטריה שלה, בחומרים, בתדר ובזווית שבה המכ"ם צופה בה, ומטרה שמסתובבת ביחס למכ"ם יכולה להציג חתך שונה לחלוטין מזווית לזווית.
לכן שילבתי בדמו מודל CAD תלת-ממדי בפורמט STL. ממנו חושבה מראש טבלת RCS לכל זוויות האזימוט וההגבהה, ובכל פריים נשלף ממנה הערך המתאים לזווית שבה המכ"ם רואה את המטרה באותו רגע.
למה Physical Optics?
לצורך החישוב השתמשתי בקירוב Physical Optics (PO). זו בחירה הנדסית חשובה. פותרים אלקטרומגנטיים מלאים (Full-Wave Solvers) מספקים רמת פירוט גבוהה, אבל מול עשרות אלפי זוויות הם היו דורשים משאבי חישוב גדולים בהרבה.
Physical Optics מקרב את ההחזר האלקטרומגנטי בעלות חישובית נמוכה, והוא מדויק דווקא בתחום הזה, כשהמטרה גדולה בהרבה מאורך הגל.
מהסביבה הפיזיקלית לאותות Baseband IQ
עד כאן בניתי את העולם שבו המכ"ם פועל: טופוגרפיה, החזרי קרקע, ערוץ התפשטות ומטרה בעלת חתך מכ"ם משתנה.
אבל כדי לבדוק את שרשרת עיבוד האות, צריך להפוך את כל המידע הזה לאותות שהמקלט היה רואה.
את השידור, ההתפשטות והקליטה מידלתי עם Phased Array System Toolbox, כולל רעש תרמי לפי ה-Noise Figure של המקלט והיסט דופלר לפי תנועת המטרה. תבנית הקרינה של אלמנט האנטנה, אנטנת פאץ', חושבה בסימולציה אלקטרומגנטית מלאה עם Antenna Toolbox.
התוצאה היא נתוני IQ סינתטיים הכוללים את השפעות הסביבה, המטרה ושרשרת המכ"ם, ולא רק רשימת מטרות עם מיקום ומהירות ידועים מראש.
ההבדל הזה משמעותי כשאנחנו רוצים לבדוק את אלגוריתמי עיבוד האות עצמם, ולא רק את שכבת העקיבה שמקבלת מהם תוצאות.
מה קורה לאות לפני שהוא מגיע לאלגוריתם העקיבה?
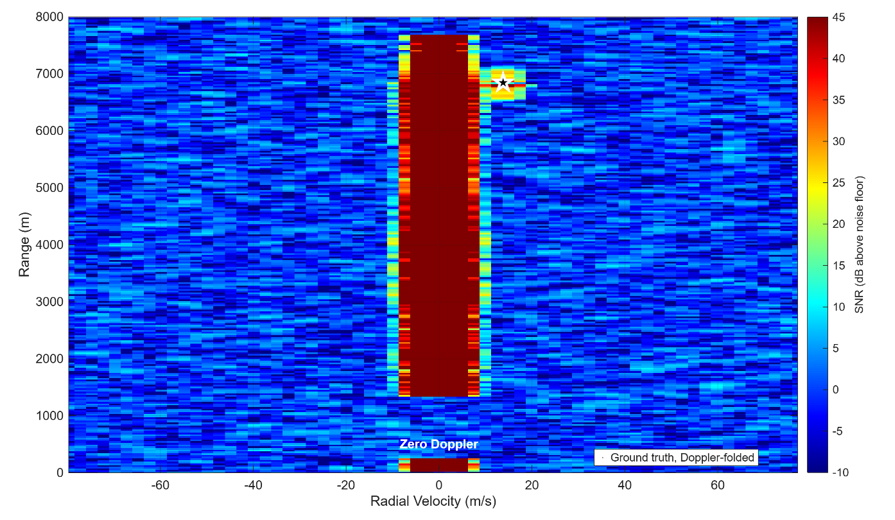
מפת Range-Doppler מהדמו, לפני סינון MTI. העמודה האדומה במרכז היא הקלאטר שהסביבה מחזירה, סביב אפס דופלר.
המטרה (מסומנת בכוכב) נפרדת ממנה בזכות המהירות הרדיאלית שלה
אחרי יצירת נתוני ה-IQ, העברתי אותם דרך שרשרת עיבוד אות שמדמה שלבים מרכזיים במקלט מכ"ם.
שרשרת עיבוד האות
- IQ
- Pulse Compression
- MTI
- Doppler
- CA-CFAR
- Tracking
השרשרת כוללת דחיסת פולס (Pulse Compression) לשיפור יכולת ההפרדה בטווח, סינון Moving Target Indicator (MTI) שמדכא את הקלאטר הסטטי, ועיבוד דופלר שמציג את המטרות במפת Range-Doppler לפי המרחק והמהירות הרדיאלית שלהן.
בהמשך מופעל גלאי CA-CFAR חד-ממדי לאורך ציר הטווח, שמתאים את סף הגילוי לרמת הרעש והקלאטר המקומית. הגילויים שמתקבלים הם הקלט לשלב העקיבה.
את דחיסת הפולס, עיבוד הדופלר וגילוי ה-CFAR ניתן לממש עםPhased Array System Toolbox ו-Radar Toolbox. כך אפשר לבדוק כיצד שינויים בסביבה או בפרמטרי המכ"ם משפיעים על תוצאות הגילוי, ובהמשך גם על אלגוריתם העקיבה.
לאונות צד נמוכות יש מחיר
בדחיסת פולס, אונות הצד (Sidelobes) עלולות להקשות על גילוי מטרות חלשות הנמצאות בקרבת החזרים חזקים.
כדי להפחית את ההשפעה הזו, יישמתי חלון Taylor בתחום הזמן (Time-Domain Windowing) על מקדמי מסנן דחיסת הפולס.
אבל יש כאן פשרה הנדסית. החלון הופך את המסנן למסנן Mismatched: הוא מוריד את אונות הצד, אבל גורם להפסד SNR ביחס למסנן מותאם אידיאלי. אם נתעלם מההפסד הזה, אנחנו עלולים לקבל בסימולציה תמונה אופטימית מדי של ביצועי הגילוי.
מכיוון שהמסנן מופעל על אותות ה-IQ הסינתטיים עצמם, הפסד ה-SNR שלו כבר נכלל בתוצאות הגילוי. כך רואים את השיפור בדיכוי אונות הצד יחד עם המחיר שלו ברגישות המכ"ם, ולא רק תוצאה שנראית טוב יותר במפת Range-Doppler. סימולציה שמסתירה את ההפסדים האלה נראית טוב, עד ניסוי השטח.
סימולציה פיזיקלית מורכבת לא חייבת להיות איטית
אחד האתגרים בבניית Digital Twin ברמת אותות IQ הוא היקף החישובים. כשמשלבים נתוני טופוגרפיה, קלאטר, RCS שתלוי בזווית, מודלי ערוץ ושרשרת עיבוד אות, העלות החישובית יכולה לגדול במהירות.
במקום לחשב מחדש את כל רכיבי הסביבה בכל מחזור, השתמשתי בארכיטקטורה שמשלבת חישובים מקדימים עם חישובים דינמיים. מפת הקלאטר וטבלת ה-RCS חושבו מראש ונשמרו במטמון. לעומת זאת, מה שמשתנה עם תנועת המטרה, כמו קו הראייה, ריבוי הנתיבים וזווית ההסתכלות על המטרה, מחושב מחדש בכל פריים, והעיבוד בזמן הריצה מתבצע על ה-GPU בעזרת Parallel Computing Toolbox.
השילוב הזה מאפשר לחסוך חישובים חוזרים עבור רכיבים סטטיים, בלי לוותר על המידול הדינמי של המטרה. כך הסימולציה רצה מהר יותר מהזמן הפיזי שהיא מייצגת (Faster-than-Real-Time). זה חשוב במיוחד כאשר רוצים להריץ מספר גדול של תרחישי בדיקה, לבצע השוואות בין גרסאות של אלגוריתמים או לבחון התנהגות במקרי קצה.
לבדוק את שרשרת הגילוי לפני ניסוי השטח הבא
היתרון של Radar Digital Twin אינו בתצוגה התלת-ממדית של סביבת המכ"ם. הערך נמצא ביכולת לייצר נתוני IQ שמושפעים מתנאי סביבה וממודלים פיזיקליים, ולהשתמש בהם כקלט לשרשרת העיבוד, ומשם לעקיבה. כך אפשר לבנות תרחישים שקשה לשחזר בניסוי שטח, לשנות פרמטר אחד בכל פעם ולבחון כיצד הוא משפיע על התוצאה.
אפשר, למשל, לבדוק את השפעת ההסתרה הטופוגרפית על רציפות הגילויים, לבחון שינויי RCS כתוצאה מתנועת המטרה או להשוות ביצועים של אלגוריתמי גילוי בתנאי קלאטר שונים.
דוגמה מהדמו: הרצתי את אותו תרחיש שלוש פעמים ושיניתי רק את ה- Noise Figure של המקלט.
שיעור גילוי לפי Noise Figure
וזו גם התשובה לשאלה מתחילת הפוסט: בסימולציה, אותו תרחיש עם אותם פרמטרים נותן בכל הרצה את אותה תוצאה. לכן כשמשנים פרמטר אחד, כמו ה-Noise Figure בדוגמה למעלה, כל הבדל בתוצאה נובע ממנו, ולא ממזג האוויר או מהמסלול שהרחפן טס באותו יום.
זה בדיוק Shift-Left בתהליך הפיתוח: להעביר חלק מבדיקות האימות והאינטגרציה לשלבים מוקדמים יותר, שבהם עדיין קל יחסית לבצע שינויים ולתקן בעיות.
סימולציה כזו אינה מחליפה את הצורך בניסויי שטח, אבל היא יכולה לעזור להגיע אליהם מוכנים יותר, עם אלגוריתמים שכבר נבחנו מול מגוון רחב של תרחישים ועם הבנה טובה יותר של נקודות הכשל האפשריות. ניסוי השטח עדיין יגיע, אבל הוא כבר לא יהיה הפעם הראשונה שהאלגוריתם פוגש קלאטר.
רוצים לבחון את אלגוריתם המכ"ם שלכם מול תרחישי שטח ריאליסטיים?
אם אתם מפתחים מערכות מכ"ם, אלגוריתמי גילוי או מערכות עקיבה, נשמח לבנות איתכם סביבת בדיקות מבוססת נתונים סינתטיים, בהתאם לארכיטקטורת המכ"ם ולתנאי הפעולה הרלוונטיים.
נוכל להתחיל מתרחיש שמאתגר את המערכת שלכם, כמו קלאטר קרקעי, הסתרות טופוגרפיות או מטרה בעלת RCS משתנה, ולבדוק כיצד ניתן לדמות אותו ב-MATLAB ולהזין את הנתונים לשרשרת העיבוד הקיימת.
מעניין אתכם איך Radar Digital Twin יכול להשתלב בתהליך ה-V&V שלכם?
השאירו פרטים ונשמח להציג לכם את הדמו, להסביר על הכלים שבהם השתמשנו ולבחון יחד איך אפשר ליישם את הגישה בפרויקט שלכם.
* הפוסט הוא חלק מסדרת הדמואים שהוצגו בכנס Systematics NEXT 2026.